Isaac ROS Freespace Segmentation#
概述#
Isaac ROS Freespace Segmentation是一个专为ROS 2设计的软件包,它能够创建用于导航的占用网格。这个软件包通过分析机器人相对于地面的姿态和自由空间分割掩码,利用Bi3D Freespace技术为Nav2生成占用网格,帮助机器人在导航时避开障碍物。得益于GPU加速,该软件包能够实现实时且响应迅速的导航效果,非常适合机器人应用场景。此外,Bi3D Freespace还为地面移动机器人提供了一种新的占用网格数据源。
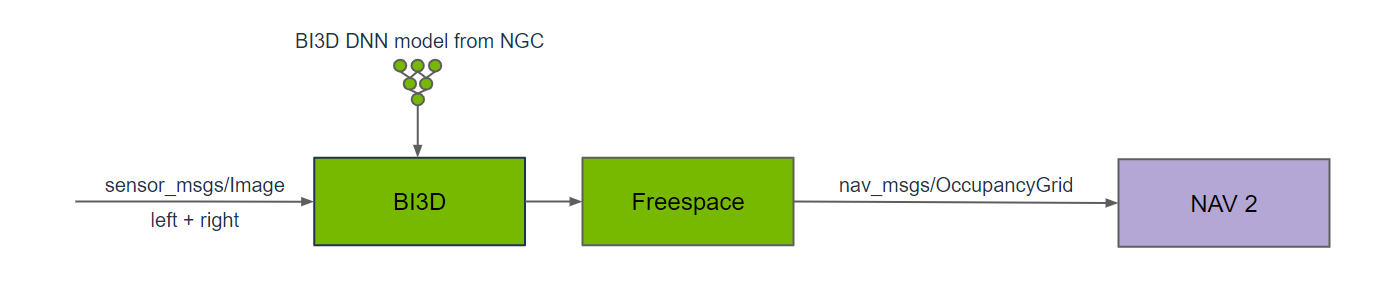
在isaac_ros_bi3d的节点图中,它能够将同步的立体图像对作为输入,输出自由空间分割掩码。这个掩码随后被isaac_ros_bi3d_freespace使用,结合相机相对于地面的位置信息,将平面自由空间转换成Nav2所需的占用网格。
虽然存在多种预测占用网格以供导航使用的方法,但没有任何方法是完美无缺的。每种方法在从传感器获取的测量数据中都存在一定的准确性限制。每种传感器都有其特定的视场和测量范围,以及它们无法测量的区域。Bi3D Freespace通过立体摄像机输入,提供了一种识别障碍物的多样化方法。与激光雷达相比,立体摄像机在垂直视场方面表现更佳,能够检测到激光雷达可能忽略的低矮障碍物。因此,Bi3D Freespace为基于激光雷达的占用网格扫描提供了一种稳健的、基于视觉的补充方案。
isaac_ros_bi3d_freespace#
下载快速入门资源#
从NGC下载快速启动数据:
#确保已安装所需的库
sudo apt-get install -y curl tar

NGC_ORG="nvidia"
NGC_TEAM="isaac"
NGC_RESOURCE="isaac_ros_assets"
NGC_VERSION="isaac_ros_bi3d_freespace"
NGC_FILENAME="quickstart.tar.gz"

REQ_URL="https://api.ngc.nvidia.com/v2/resources/$NGC_ORG/$NGC_TEAM/$NGC_RESOURCE/versions/$NGC_VERSION/files/$NGC_FILENAME"

mkdir -p ${ISAAC_ROS_WS}/isaac_ros_assets/${NGC_VERSION} && \
    curl -LO --request GET "${REQ_URL}" && \
    tar -xf ${NGC_FILENAME} -C ${ISAAC_ROS_WS}/isaac_ros_assets/${NGC_VERSION} && \
    rm ${NGC_FILENAME}
下载预先训练的Bi3D模型:#
mkdir -p ${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation && \
cd ${ISAAC_RO
S_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation && \
wget 'https://api.ngc.nvidia.com/v2/models/nvidia/isaac/bi3d_proximity_segmentation/versions/2.0.0/files/featnet.onnx' &&
wget 'https://api.ngc.nvidia.com/v2/models/nvidia/isaac/bi3d_proximity_segmentation/versions/2.0.0/files/segnet.onnx'
将 .onnx 模型文件转换为 TensorRT 引擎计划文件
/usr/src/tensorrt/bin/trtexec \
--saveEngine=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/featnet.plan \
--onnx=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/featnet.onnx \
--int8 --useDLACore=0 --allowGPUFallback &&
/usr/src/tensorrt/bin/trtexec \
--saveEngine=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/segnet.plan \
--onnx=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/segnet.onnx \
--int8 --useDLACore=0 --allowGPUFallback
运行启动文件#
rosbag#
ros2 launch isaac_ros_examples isaac_ros_examples.launch.py \
launch_fragments:=bi3d,bi3d_freespace \
interface_specs_file:=${ISAAC_ROS_WS}/isaac_ros_assets/isaac_ros_bi3d_freespace/rosbag_quickstart_interface_specs.json \
featnet_engine_file_path:=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/featnet.plan \
segnet_engine_file_path:=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/segnet.plan \
max_disparity_values:=10
启动另一个docker终端
ros2 bag play -l ${ISAAC_ROS_WS}/isaac_ros_assets/isaac_ros_bi3d_freespace/quickstart.bag
RealSense Camera#
ros2 launch isaac_ros_examples isaac_ros_examples.launch.py \
launch_fragments:=realsense_stereo_rect,bi3d,bi3d_freespace \
interface_specs_file:=${ISAAC_ROS_WS}/isaac_ros_assets/isaac_ros_bi3d_freespace/realsense_quickstart_interface_specs.json \
featnet_engine_file_path:=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/featnet.plan \
segnet_engine_file_path:=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/segnet.plan \
max_disparity_values:=10 publish_default_tf:=true
Hawk Camera#
ros2 launch isaac_ros_examples isaac_ros_examples.launch.py \
launch_fragments:=argus_stereo,resize_rectify_stereo,bi3d,bi3d_freespace \
interface_specs_file:=${ISAAC_ROS_WS}/isaac_ros_assets/isaac_ros_bi3d_freespace/hawk_quickstart_interface_specs.json \
featnet_engine_file_path:=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/featnet.plan \
segnet_engine_file_path:=${ISAAC_ROS_WS}/isaac_ros_assets/models/bi3d_proximity_segmentation/segnet.plan \
max_disparity_values:=10 publish_default_tf:=true
可视化结果#
打开一个新的docker终端
rviz2

#将Fixed Frame设置为base_link
ROS参数#
ROS 参数 |
类型 |
默认 |
描述 |
|---|---|---|---|
base_link_frame |
std::string |
base_link |
base link frame |
camera_frame |
std::string |
camera |
camera frame |
f_x |
double |
0.0 |
x轴上的焦距 |
f_y |
double |
0.0 |
y上的焦距 |
grid_width |
int |
100 |
输出占用网格的宽度 |
grid_height |
int |
100 |
输出占用网格的高度 |
grid_resolution |
double |
0.01 |
输出占用网格的分辨率 |
ROS 主题 |
消息格式 |
描述 |
|---|---|---|
freespace_segmentation/mask_in |
stereo_msgs/DisparityImage |
输入视差图像,其中与地面对应的像素标记为 0 |
ROS 主题 |
消息格式 |
描述 |
|---|---|---|
freespace_segmentation/occupancy_grid |
nav_msgs/OccupancyGrid |
输出占用网格,其中单元格标记为 0(如果空闲) |