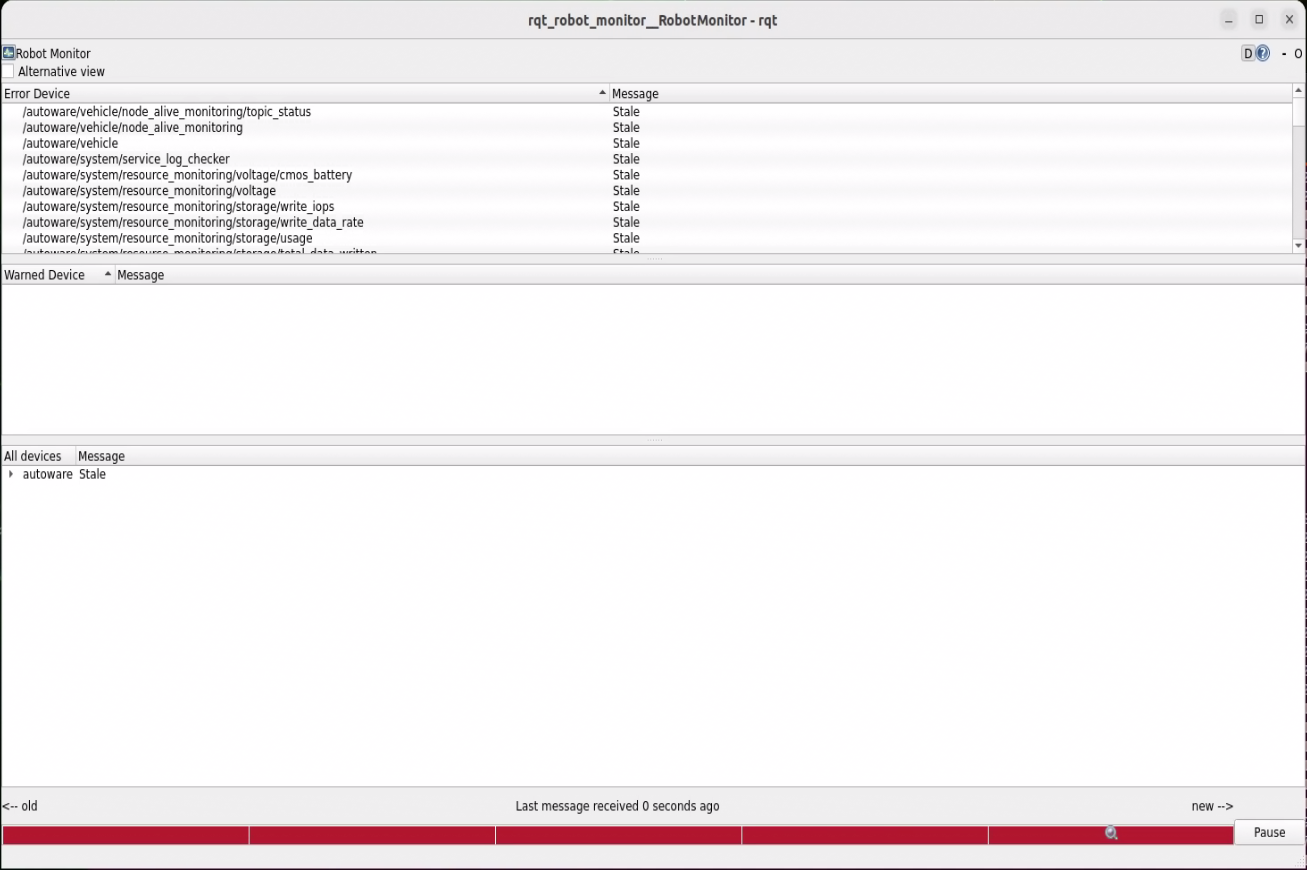
Autoware系统错误监控# 功能说明# 从Autoware的各个模块的诊断信息中判断系统危险等级 运行节点# #启动两个docker终端,分别运行 ros2 launch system_error_monitor system_error_monitor.launch.xml ros2 run rqt_robot_monitor rqt_robot_monitor 期望效果#