不通过Dokcer使用相机ROS2功能包#
安装ROS2#
安装ROS2 Humble#
设置locale#
locale  # check for UTF-8

sudo apt update && sudo apt install locales
sudo locale-gen en_US en_US.UTF-8
sudo update-locale LC_ALL=en_US.UTF-8 LANG=en_US.UTF-8
export LANG=en_US.UTF-8

locale  # verify settings
安装依赖#
sudo apt update && sudo apt install gnupg wget
sudo apt install software-properties-common
sudo add-apt-repository universe
设置APT源#
wget -qO - https://isaac.download.nvidia.cn/isaac-ros/repos.key | sudo apt-key add -
echo 'deb https://isaac.download.nvidia.cn/isaac-ros/ubuntu/main focal main' | sudo tee -a /etc/apt/sources.list
sudo apt update && sudo apt install curl -y \
&& sudo curl -sSL https://raw.githubusercontent.com/ros/rosdistro/master/ros.key -o /usr/share/keyrings/ros-archive-keyring.gpg
echo "deb [arch=$(dpkg --print-architecture) signed-by=/usr/share/keyrings/ros-archive-keyring.gpg] http://packages.ros.org/ros2/ubuntu focal main" | sudo tee /etc/apt/sources.list.d/ros2.list > /dev/null
安装ROS2包#
sudo apt update
sudo apt install ros-humble-desktop
验证ROS2是否安装成功#
source /opt/ros/humble/setup.bash
ros2 run rviz2 rviz2
下载代码并且编译#
mkdir -p ~/catkin_ws/src & cd ~/catkin_ws/src
git clone https://github.com/MiiViiDynamics/miivii_gmsl_camera
source /opt/ros/humble/setup.bash
colcon build
功能使用#
获取相机图像#
单个720p相机,默认video0
source /opt/ros/humble/setup.bash
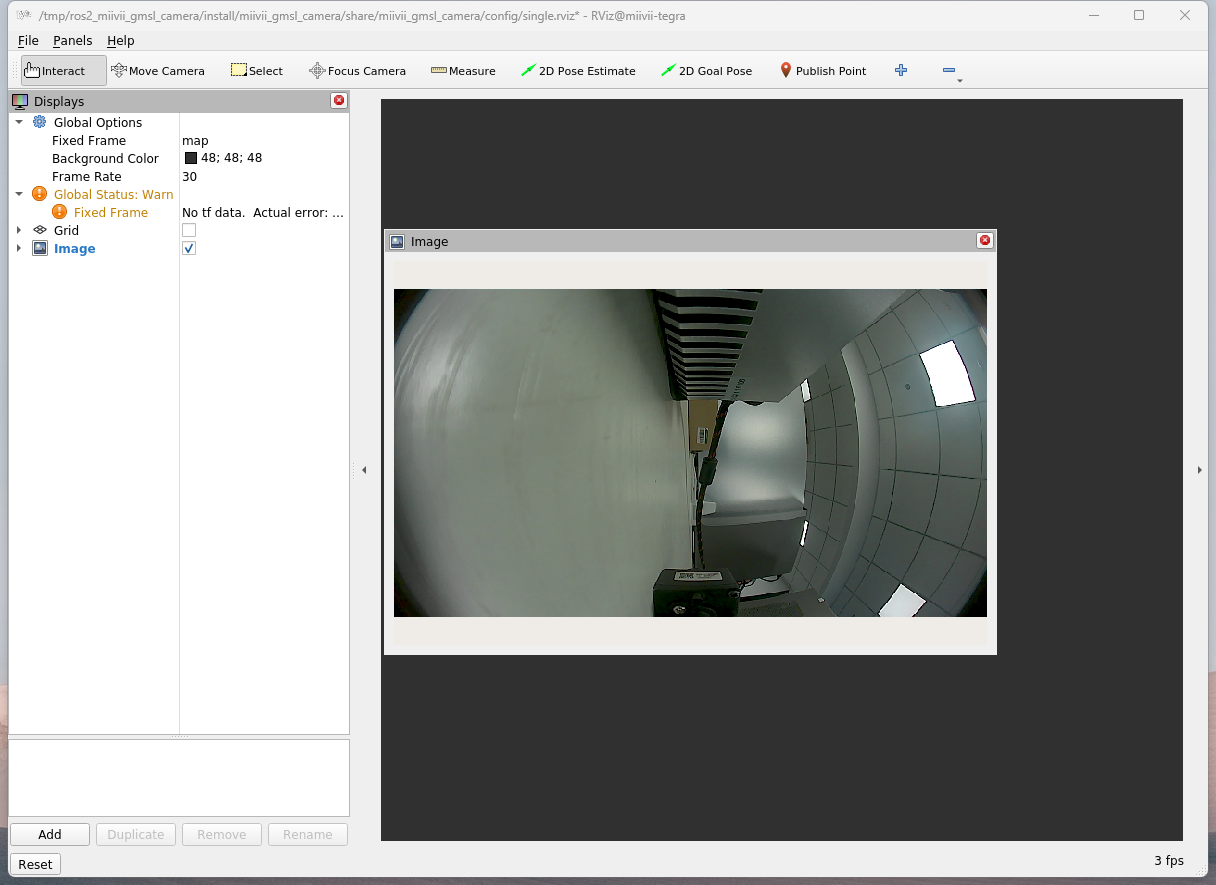
ros2 launch miivii_gmsl_camera single.launch
效果展示
启动自动驾驶卡车相机组合1(8个031相机)
source /opt/ros/humble/setup.bash
ros2 launch miivii_gmsl_camera autonomous_truck_profile1.launch
效果展示

启动自动驾驶卡车相机组合1(8个031相机) 但不渲染图像
source /opt/ros/humble/setup.bash
ros2 launch miivii_gmsl_camera autonomous_truck_profile1_withoutrviz.launch